摘要
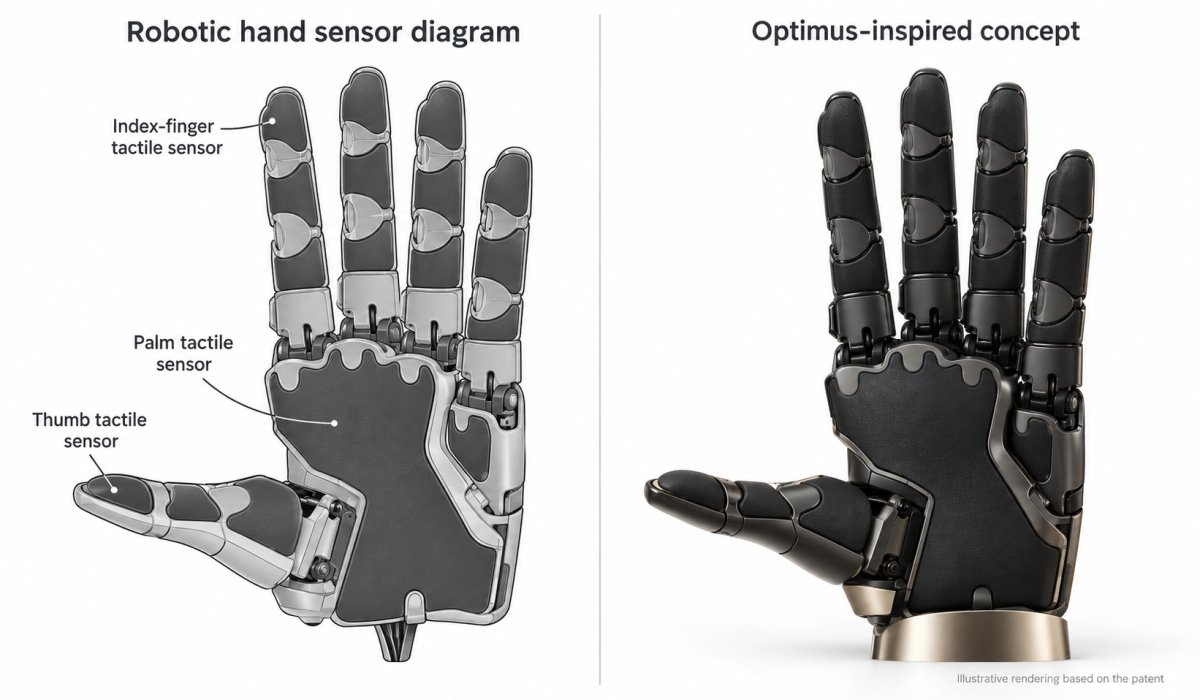
Not a Tesla App 报道称,特斯拉一项新公布的专利申请描述了用于机器人手指和手掌的曲面触觉传感器,以及两种制造曲面传感器阵列的方法,目标是让 Optimus 感知接触力与压力。
内容总结
- 该专利申请于 2025 年 9 月 11 日提交,并于今日公布,同时主张一项 2025 年更早时间的临时申请优先权。
- 专利图纸显示传感器分布在拇指、手掌和手指上,每个区域可包含多个独立监测的传感像素,用于识别物体接触位置,并有可能仅凭触觉判断物体类型。
- 传感器结构类似分层三明治:两层柔性导电图案片材之间夹有可变形的隔离层,重叠的导电区域形成独立传感点;特斯拉描述了电容式和电阻式两种方案。
- 第一种制造方法是在平板材料上丝网印刷导电墨水,加热后在模具上成型并冷却定形;第二种方法是先成型基座,再在曲面上通过点胶、柔性印垫转印或激光预处理后金属镀覆来添加导电图案。
- 文件还描述了将传感器集成到人形机器人柔性外表皮中,以及用于工具和自动化系统的可能性;专利申请未明确点名 Optimus,但文章提到特斯拉正在开发第三代 Optimus,马斯克此前对团队在手部方面的进展表示兴奋。
📊 标的:TSLA
🧭 市场口径:中性